Почему роботизация склада стала экономически обоснованной
Дефицит персонала и рост ставок
Роботизация склада перешла из категории экспериментов в категорию обоснованных инвестиций во многом из-за кадрового рынка. По открытым данным hh.ru и отраслевых ассоциаций, ставки складских операторов в России выросли за 2022-2025 годы на 60-80% в зависимости от региона. Комплектовщики, грузчики и операторы погрузчиков в крупных городах стоят сегодня 70-90 тыс. руб. в месяц с учётом налогов и социальных взносов. При трёхсменном режиме работы склада площадью от 10 000 кв. м фонд оплаты труда операционного персонала легко превышает 15-20 млн руб. в год.
Дефицит усугубляется демографически. Пул соискателей на физический труд сокращается, а конкуренция за него между ритейлом, производством и логистикой продолжает расти. Склады, которые ещё три года назад закрывали вакансии за неделю, сейчас держат открытые позиции месяцами.
Снижение стоимости роботизированных решений
Порог входа в роботизацию заметно снизился. До 2022 года рынок держался на западных платформах с ценообразованием в евро и долларах, длинными сроками поставки и дорогостоящей сервисной поддержкой. После ухода ряда зарубежных вендоров образовавшуюся нишу начали занимать российские разработчики и локализованные решения на базе азиатских платформ.
Отечественные производители предлагают AMR-роботы по ценам, которые по открытым данным на 20-40% ниже аналогичных европейских решений трёхлетней давности. Параллельно развивается локализация компонентов: аккумуляторы, лидары, контроллеры всё чаще производятся или собираются внутри страны, что снижает зависимость от курсовых колебаний и сроков таможенного оформления.
Появление моделей операционной аренды и роботизации как услуги (Robotics-as-a-Service) дополнительно снижает барьер. Часть операторов выбирает не капитальные вложения, а помесячную оплату за единицу оборудования.
Давление на скорость и точность обработки заказов
Рост e-commerce изменил ожидания к складской логистике. Доставка в день заказа или на следующий день из исключения превратилась в стандарт для значительной части онлайн-ритейла. Это означает, что склад должен обрабатывать пиковые объёмы быстро и с минимальным процентом ошибок: пересортица или недовложение в интернет-торговле напрямую влияют на рейтинг продавца и стоимость возврата.
Человеческий фактор при ручном отборе даёт типичный уровень ошибок в 0,1-0,5% строк. Для склада, отгружающего 10 000 строк в сутки, это 10-50 ошибочных заказов ежедневно. Роботизированные системы goods-to-person снижают этот показатель до 0,01-0,02%.
Роботизация при этом не заменяет WMS, а строится поверх неё. Без корректно работающей системы управления складом, без цифрового двойника остатков и адресного хранения роботы просто не знают, куда ехать и что везти. Базовая автоматизация процессов - обязательное условие, а не альтернатива.
Классификация складских роботов: задачи и технологии
Мобильные роботы: AGV и AMR
Мобильные роботы - самый распространённый класс на российских складах. Их часто называют одним словом, хотя AGV и AMR устроены принципиально по-разному, и путаница здесь дорого обходится при выборе решения.
AGV (Automated Guided Vehicle) движется по заранее заданному маршруту. Навигация строится на физических направляющих: магнитная лента, рельс, индуктивный провод в полу или QR-метки с фиксированной топологией. Изменить маршрут без физического вмешательства нельзя. AGV хорошо работает там, где маршруты стабильны: перемещение паллет между зонами приёмки, хранения и отгрузки, подача тары на конвейер. Типичная грузоподъёмность - от 500 кг до 2 т и выше, скорость - 1-2 м/с. Требования к полу жёсткие: ровность по SR-классификации не хуже FM2, отсутствие порогов и перепадов.
AMR (Autonomous Mobile Robot) строит карту помещения самостоятельно с помощью лидаров и камер, прокладывает маршрут в реальном времени и объезжает препятствия без остановки. Перепрограммировать зону работы можно программно, без разметки пола. AMR подходит для динамичных сред: отбор заказов, сопровождение оператора, работа в зонах с переменной топологией. Грузоподъёмность большинства моделей - 100-600 кг, скорость - 1-2 м/с. Требования к полу мягче, но лидары чувствительны к запылённости и бликующим поверхностям.
Подробное сравнение принципов навигации, сценариев применения и критериев выбора между двумя классами - в материале AGV и AMR: чем отличаются складские роботы и что выбрать.
Роботы-манипуляторы и паллетайзеры
Манипуляторы закрывают операции, которые требуют захвата и перекладывания предметов: паллетирование, деаллетирование, перекладка коробов между конвейерами, отбор штучного товара. Промышленные манипуляторы с фиксированной установкой используются на паллетайзерах и деаллетайзерах - там, где поток однотипный и предсказуемый.
Паллетайзер на базе 6-осевого манипулятора укладывает 600-1200 коробов в час в зависимости от их размера и схемы укладки. Это сопоставимо с производительностью двух-трёх операторов на той же операции. Ключевое условие эффективности - стабильная геометрия входящего потока: если короба приходят в разном положении или с нестандартными размерами, захват требует дополнительных систем технического зрения.
Коллаборативные манипуляторы (кобот) работают рядом с людьми без защитного ограждения. Их грузоподъёмность ниже - обычно до 10-16 кг, - но они применимы на операциях ручного отбора, контроля качества и упаковки там, где полная автоматизация нецелесообразна.
Системы автоматизированного хранения: шаттлы, AS/RS, goods-to-person
Системы автоматизированного хранения и извлечения (AS/RS) переносят логику «человек идёт к товару» на противоположную: товар приезжает к оператору. Это принцип goods-to-person, который радикально сокращает пробег персонала по складу.
Шаттловые системы работают внутри стеллажного блока: автономный шаттл перемещается по рельсам внутри ячеек, извлекает контейнер или поддон и передаёт его на лифт. Плотность хранения при этом существенно выше, чем при адресном стеллажировании с проходами для техники. Шаттлы хорошо подходят для складов с высокой оборачиваемостью и ограниченной площадью.
Классические AS/RS на базе кранов-штабелёров закрывают высотное хранение - от 12 до 40 м. Скорость цикла - 2-4 минуты на извлечение паллеты. Это решение для высотных складов с большим объёмом однотипных паллет.
Системы goods-to-person на базе роботизированных ячеистых структур (например, grid-роботы типа Autostore) обеспечивают плотность хранения в 4-6 раз выше традиционного стеллажирования и производительность до 500-600 строк на оператора в час. Требования к помещению: ровный пол, стабильная температура, ограничения по высоте зависят от конкретной архитектуры.
Роботы для сортировки и упаковки
Сортировочные роботы работают на финальных этапах обработки заказа. Кросс-сортеры, попсортеры и роботизированные сортировочные петли распределяют короба и пакеты по направлениям отгрузки со скоростью от 3 000 до 15 000 единиц в час. Применяются в крупных фулфилмент-центрах и распределительных центрах с высоким потоком.
Роботы для упаковки автоматически формируют короб под размер вложения, наносят стрейч-плёнку на паллеты, запечатывают и маркируют отправления. Их эффективность напрямую зависит от стандартизации входящего потока: разнобой в форматах товара увеличивает процент ручного вмешательства.
Гуманоидные роботы, способные выполнять произвольные складские операции без специализированной оснастки, пока остаются горизонтом 2027-2030 годов. Отдельные прототипы проходят испытания у крупных технологических компаний, но до коммерческого масштабирования на реальных складах им далеко. Принимать их в расчёт при планировании текущих инвестиций не стоит.
Рынок роботизации складов в России: игроки и тренды 2025–2026
Отечественные производители и интеграторы
До 2022 года российский рынок складской роботизации строился преимущественно на западных платформах: европейские и американские вендоры занимали большую часть крупных проектов. После введения санкций и ухода ряда зарубежных поставщиков рынок начал перестраиваться.
Среди отечественных разработчиков, активно работающих в сегменте складских AMR и AGV, выделяются «Яндекс Роботикс», Ronavi Robotics, Comitas и ряд менее крупных компаний. «Яндекс Роботикс» развивает линейку складских AMR и интегрирует их с собственными системами управления флотом. Ronavi предлагает решения для перемещения паллет на базе собственных разработок. Comitas специализируется на комплексных проектах с интеграцией роботов в действующие складские процессы.
Российские интеграторы - отдельная категория: они не производят роботов, но берут на себя проектирование, внедрение и поддержку комплексных решений. Часть из них работает с несколькими вендорами одновременно, что даёт заказчику возможность выбора платформы без смены подрядчика.
Локализованные решения на базе зарубежных платформ
Параллельно с отечественными разработками на рынок пришли решения на базе китайских платформ. Ряд компаний поставляет роботов китайского производства под собственными торговыми марками, адаптируя программное обеспечение и интерфейсы под российские требования.
Для заказчика принципиально важно разграничивать полную локализацию и простую перемаркировку. Критерии для оценки: где производится аппаратная часть, есть ли исходный код системы управления у российского партнёра, как организована сервисная поддержка при недоступности оригинального вендора, каков срок поставки запасных частей. Если ответы на эти вопросы сводятся к «всё везём из Китая», риски поставки и поддержки остаются высокими.
Локализованные решения с реальной технической поддержкой внутри страны и адаптированным ПО занимают промежуточную позицию: они дешевле европейских аналогов и надёжнее с точки зрения сервиса, чем прямой импорт без локального партнёра.
Тенденции: что внедряют крупнейшие операторы
Активнее всего роботизацию внедряют четыре сегмента: e-commerce и фулфилмент, FMCG-дистрибуция, фармацевтика и крупные 3PL-операторы. Их объединяет высокий объём повторяемых операций, жёсткие требования к точности и необходимость работы в многосменном режиме.
По открытым оценкам отраслевых аналитиков, объём российского рынка складской роботизации в 2024 году составил порядка 15-20 млрд руб. и, по прогнозам, может вырасти до 50-70 млрд руб. к 2030 году. Основной драйвер - продолжающийся рост e-commerce и дефицит складского персонала в крупных агломерациях.
Среди технологических трендов 2025-2026 годов выделяются три направления. Первое - goods-to-person: крупные операторы переходят от традиционного адресного хранения к системам, где товар доставляется к рабочему месту оператора. Второе - fleet management: при парке от 10-15 роботов ручное управление становится узким местом, и операторы внедряют системы диспетчеризации флота с автоматическим распределением задач, управлением зарядкой и приоритизацией. Третье - интеграция с WMS через стандартные API: заказчики всё чаще требуют, чтобы роботизированная система подключалась к действующей WMS без длительной кастомизации, а не заменяла её.
Технические требования к складу перед роботизацией
Требования к напольному покрытию и разметке
Пол — первое, что проверяет любой интегратор перед проектом. Для большинства классов мобильных роботов допуск ровности поверхности составляет не более 5 мм на 2 м длины (по стандарту DIN 18202, уровень 4). Нагрузка на покрытие должна выдерживать вес робота с грузом: у паллетных AMR это 1,5-2 т на точку опоры. Трещины, стыки плит и порожки между зонами — типичные причины сбоев навигации и механических отказов.
Разметка зависит от типа навигации. AGV требуют магнитных лент или индуктивных проводов, встроенных в пол. AMR с лидарной навигацией работают без разметки, но нуждаются в стабильной геометрии пространства: постоянные стеллажи, чёткие границы зон, отсутствие хаотично расставленных объектов. QR-метки на полу используются как вспомогательная система позиционирования для точной остановки у стеллажа или конвейера.
Температурный режим важен для складов с зонами заморозки или охлаждения. Не все роботы сертифицированы для работы при минусовых температурах, а АКБ при -18°C теряют до 40% ёмкости. Это отдельная статья в техническом задании.
Инфраструктура связи и навигации
Роботы передают данные в реальном времени: статус задания, координаты, уровень заряда, ошибки. Для этого нужна Wi-Fi-инфраструктура с покрытием без мёртвых зон и задержкой не выше 20-50 мс. Стандарт Wi-Fi 6 (802.11ax) становится де-факто базовым требованием для флотов от 10 единиц: он лучше справляется с плотным трафиком множества устройств.
Лидары на борту AMR строят карту склада самостоятельно, но первичная калибровка занимает время и требует стабильной среды. Если стеллажи регулярно переставляются или склад работает в режиме динамического слотинга, карту придётся обновлять. Некоторые интеграторы дополняют лидарную навигацию потолочными камерами или UWB-маяками для повышения точности в зонах с высокой стеллажностью.
Отдельный вопрос — зарядная инфраструктура. Зарядные станции занимают площадь и требуют подвода электричества с запасом мощности. Для флота из 20 AMR это может означать прокладку новых кабельных трасс.
Совместимость с действующей WMS и ERP
Отсутствие нормально работающей WMS — главный стоп-фактор для роботизации. Робот физически перемещает товар, но решение о том, что везти, куда и в каком приоритете, принимает система управления складом. Без актуального цифрового отображения ячеек, остатков и заданий роботы просто не знают, что делать.
Минимальные требования к WMS перед роботизацией: адресное хранение, управление заданиями в реальном времени, поддержка API для внешних систем. Если WMS работает в пакетном режиме или не имеет открытых интерфейсов, интеграция с FMS потребует разработки промежуточного слоя, что увеличивает стоимость проекта на 20-40%.
ERP в этой цепочке стоит дальше от робота, но синхронизация по заказам и остаткам должна быть надёжной. Рассинхронизация между ERP и WMS приводит к тому, что роботы выполняют задания на основе устаревших данных.
Подробнее о том, как устроены автоматизированные системы хранения, которые предъявляют наиболее жёсткие требования к инфраструктуре, можно прочитать в обзоре AS/RS, шаттлов и mini-load систем.
Типичный бюджет на инфраструктурную подготовку склада составляет, по открытым данным, от 5 до 15% от стоимости роботизированного оборудования. Это реальная статья инвестиций, которую нужно закладывать в расчёт окупаемости с самого начала.
Окупаемость роботов на складе: методика расчёта и реальные цифры
Что включать в стоимость владения (TCO)
Стоимость владения роботизированной системой не равна цене оборудования. Это распространённая ошибка при первичной оценке проекта.
TCO включает несколько составляющих. Первая - капитальные затраты: само оборудование, программное обеспечение и лицензии, стоимость интеграции с WMS и ERP, инфраструктурная подготовка (пол, Wi-Fi, зарядные станции). Вторая - операционные затраты: техническое обслуживание (обычно 8-12% от стоимости оборудования в год), замена аккумуляторных батарей (раз в 3-5 лет, стоимость АКБ составляет 15-25% от цены робота), обновления программного обеспечения, обучение персонала.
Обучение часто недооценивают. Операторы, диспетчеры и ИТ-специалисты должны понимать логику работы флота, уметь диагностировать типовые сбои и управлять FMS. Это не разовый тренинг, а процесс, который занимает 2-4 месяца до выхода на стабильную производительность.
Простои при интеграции - ещё одна скрытая статья. Даже при поэтапном внедрении зоны временно работают в смешанном режиме, производительность снижается. Закладывайте в расчёт 4-8 недель сниженной эффективности на каждую зону.
Как считать экономический эффект: прямые и косвенные выгоды
Базовая формула ROI выглядит так:
ROI = (Экономия на ФОТ + Рост производительности + Снижение потерь от ошибок) / (CAPEX + OPEX за расчётный период)
Экономия на ФОТ - наиболее очевидная и легко считаемая часть. Один AMR для перемещения паллет заменяет 1-2 операторов погрузчика в зависимости от интенсивности работы. При ставке оператора 70-90 тыс. руб. в месяц с учётом налогов и социальных взносов годовая экономия на одного сотрудника составляет 1,2-1,6 млн руб.
Рост производительности считается через увеличение числа строк или паллет в единицу времени. Роботы работают без перерывов, не устают к концу смены, не допускают ошибок из-за усталости. Типичный прирост производительности при внедрении goods-to-person систем составляет, по открытым данным, 2-4 раза по сравнению с ручным отбором.
Снижение ошибок влияет на возвраты, повторную обработку и репутацию. Точность отбора при роботизированных системах достигает 99,9% против 98-99% при ручном труде. На больших объёмах это ощутимая разница в стоимости обработки рекламаций.
Косвенные выгоды сложнее оцифровать, но они реальны: снижение зависимости от сезонного найма, возможность работать в три смены без пропорционального роста ФОТ, предсказуемость производительности.
Порог, при котором роботизация становится выгоднее найма, зависит от класса решения. Для AMR-перемещения это обычно от 500-800 строк в сутки при двухсменной работе. Для goods-to-person систем порог выше: от 3000-5000 строк в сутки, поскольку капитальные затраты существенно больше.
Типичные сроки окупаемости по классам решений
| Класс решения | Типичная стоимость (млн руб.) | Срок окупаемости | Подходящий объём операций | Главное условие эффективности |
|---|---|---|---|---|
| AMR для перемещения паллет | 1,5-4 за единицу | 2-3 года | от 500 строк/сутки, 2+ смены | Стабильные маршруты, ровный пол, интеграция с WMS |
| Goods-to-person (шаттлы, AS/RS) | 50-300 за систему | 4-7 лет | от 3000-5000 строк/сутки | Высокая оборачиваемость SKU, стабильный ассортимент |
| Роботы-манипуляторы (деpalletizing/palletizing) | 5-20 за ячейку | 3-5 лет | от 200-300 паллет/смену | Однородный товар, стандартизированная упаковка |
| Автономные роботы сортировки | 20-80 за систему | 3-5 лет | от 10 000 отправлений/сутки | Стандартизированная тара, интеграция с OMS |
| Коллаборативные AMR для отбора (goods-to-robot) | 2-6 за единицу | 2-4 года | от 1000-2000 строк/сутки | Адресное хранение, зонирование под маршруты роботов |
Цифры приведены по открытым данным интеграторов и отраслевых обзоров, реальные показатели зависят от конфигурации проекта.
Скрытые затраты, которые смещают сроки окупаемости вправо: переработка операционных процессов под роботизированную логику (это не автоматически, это проектная работа), внеплановые простои в первые 3-6 месяцев эксплуатации, стоимость обновлений ПО при смене версий платформы вендора.
Этапы внедрения роботизации без остановки склада
Предпроектное обследование и выбор пилотной зоны
Внедрение роботизации начинается задолго до появления первого робота на складе. Предпроектное обследование занимает от 2 до 6 недель и включает аудит инфраструктуры, фотографирование операций, замеры пола, анализ ИТ-ландшафта и интервью с операционными руководителями.
Выбор пилотной зоны - решение, которое во многом определяет успех всего проекта. Хорошая пилотная зона обладает несколькими свойствами: операции в ней максимально повторяемы и стандартизированы, зона относительно изолирована от соседних процессов и может работать независимо, объём операций достаточен для статистически значимых измерений, но не настолько критичен, чтобы сбой остановил весь склад.
Типичный выбор для пилота - зона перемещения паллет между приёмкой и зоной хранения, или отдельный стеллажный ряд с высокооборачиваемым товаром. Зоны с нестандартным товаром, сложными условиями или высокой зависимостью от ручных операций соседних участков лучше оставить на более поздние этапы.
На этапе обследования фиксируются базовые KPI: текущая производительность на оператора, процент ошибок, время цикла операции. Без этих данных невозможно корректно оценить результат пилота.
Пилот: как оценить результат за 4–8 недель
Пилотный запуск обычно занимает 4-8 недель активной эксплуатации после 2-4 недель монтажа и настройки. Итого от старта до первых данных - 1-3 месяца.
Первые 1-2 недели пилота - период калибровки: роботы строят или уточняют карту, операторы привыкают к новому режиму работы, выявляются нестандартные ситуации, не учтённые при проектировании. Производительность в этот период ниже целевой, это нормально.
Метрики для оценки результата пилота:
- производительность на оператора (строк или паллет в час) в сравнении с базовым периодом;
- процент ошибок отбора или перемещения;
- время цикла операции от задания до исполнения;
- коэффициент готовности роботов (uptime) - целевой показатель от 95%;
- количество внеплановых остановок и их причины.
Решение о масштабировании принимается на основе этих данных, а не на основе субъективных впечатлений. Если производительность выросла на 20-30% и ошибки снизились, пилот считается успешным. Если результат неоднозначен, нужно разобраться в причинах до тиражирования.
Масштабирование и управление флотом роботов
Переход от пилота к полному внедрению занимает от 6 до 18 месяцев в зависимости от масштаба склада и количества зон. Это не просто добавление новых роботов: масштабирование требует переработки архитектуры управления.
При флоте от 10-15 единиц ручное управление каждым роботом становится неэффективным. Здесь появляется система управления флотом - FMS (Fleet Management System) или RMS (Robot Management System). Она берёт на себя диспетчеризацию заданий между роботами, управление очерёдностью зарядки, разрешение конфликтов маршрутов, приоритизацию задач по срочности.
FMS получает задания от WMS и распределяет их по роботам с учётом их текущего положения, заряда и загруженности. Без FMS при росте флота возникают «пробки», неоптимальные маршруты и простои у зарядных станций.
Параллельно с масштабированием нужно перестраивать операционные процессы. Роботизированные зоны требуют других стандартов раскладки товара, других правил слотинга, другой логики формирования заданий в WMS. Это организационная работа, которую нельзя делегировать вендору роботов.
Полное внедрение завершается не вводом последнего робота в эксплуатацию, а выходом всей системы на стабильные плановые показатели производительности. На это уходит дополнительно 1-3 месяца после технического завершения проекта.
Интеграция роботов с WMS: архитектура и протоколы
Уровни взаимодействия: WMS — FMS — роботы
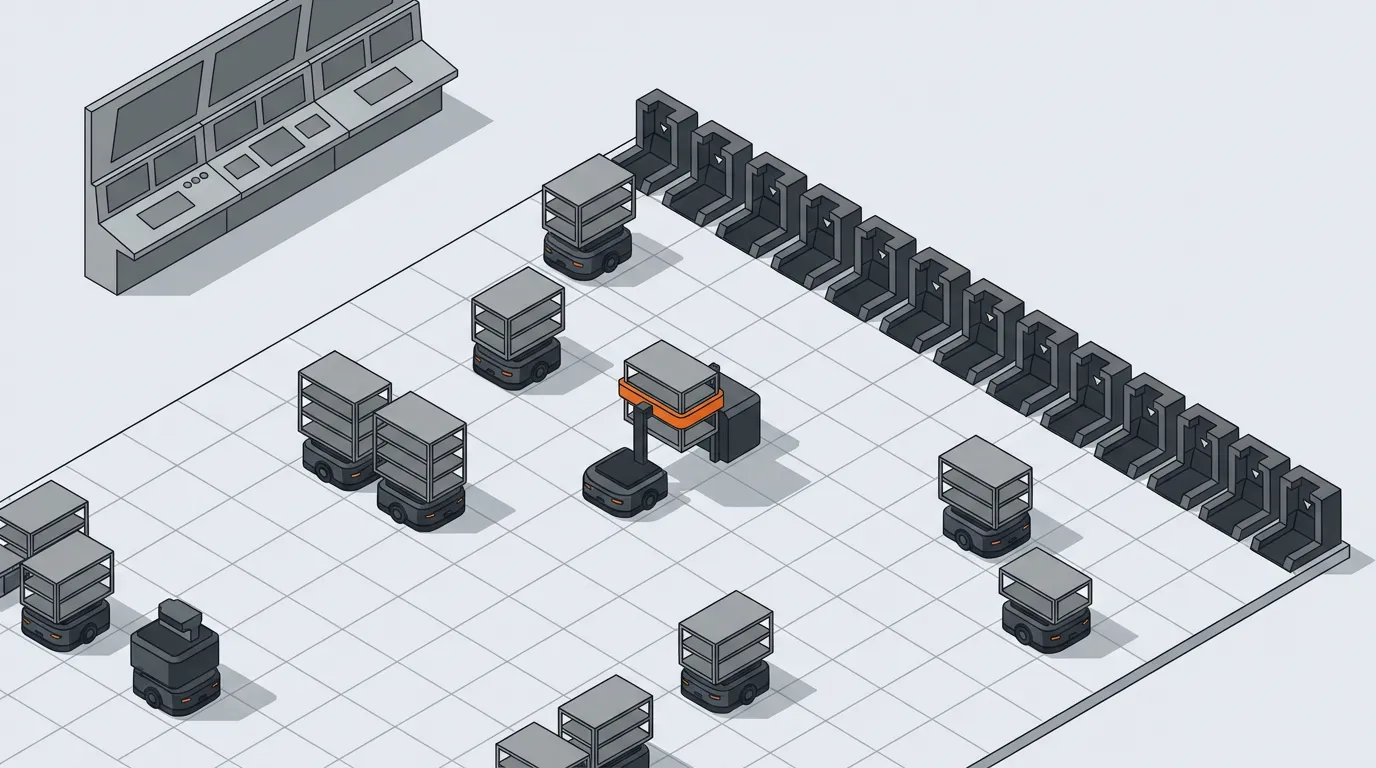
Роботизированная система на складе работает в трёхуровневой архитектуре. Каждый уровень отвечает за свой круг задач, и нарушение этой логики приводит к конфликтам и простоям.
Верхний уровень - WMS. Система управления складом формирует задания: отобрать товар, переместить паллету, пополнить ячейку. WMS не знает, какой конкретно робот выполнит задание, она работает с логикой склада.
Средний уровень - FMS (Fleet Management System), иногда называемая RMS. Это диспетчер роботов: она принимает задания от WMS, распределяет их между свободными машинами, управляет зарядкой, расставляет приоритеты и разрешает конфликты маршрутов. Без FMS флот из 10 и более роботов превращается в неуправляемую среду.
Нижний уровень - сами роботы. Они исполняют конкретные команды: проехать в точку A, поднять груз, вернуться на зарядку. Роботы передают наверх статусы выполнения, данные о заряде и сигналы об ошибках.
Стандарты обмена данными и типичные проблемы интеграции
Взаимодействие между уровнями строится на нескольких протоколах. REST API - наиболее распространённый способ связи WMS и FMS в российских проектах: он понятен большинству интеграторов и поддерживается практически всеми современными системами. VDA 5050 - открытый стандарт для обмена между FMS и роботами, разработанный немецкой автомобильной ассоциацией; его поддержка у российских производителей AMR пока неравномерна, но растёт. MQTT используется для лёгкого обмена телеметрией в режиме реального времени, особенно при большом флоте.
Главная проблема интеграции - отсутствие нативной поддержки роботизированных заданий в WMS. Если система изначально проектировалась только под ручные операции, подключение роботов требует разработки промежуточного адаптера. Это удваивает стоимость интеграционной части проекта и создаёт дополнительную точку отказа.
WMS-платформа, претендующая на работу в роботизированной среде, должна поддерживать несколько вещей: передачу заданий в FMS через стандартный интерфейс, получение статусов выполнения в реальном времени, управление смешанными операциями, где часть задач выполняют роботы, а часть - операторы. Среди систем, представленных на российском рынке, такую архитектуру поддерживают, например, решения на базе платформ с открытым API - в частности, Solvo.WMS располагает готовыми интерфейсами для подключения FMS и роботизированного оборудования без разработки адаптеров с нуля.
Перед стартом проекта стоит проверить конкретный сценарий: как WMS передаёт задание на перемещение паллеты роботу, что происходит при отмене задания на полпути, как система обрабатывает ситуацию, когда робот недоступен. Если ответы на эти вопросы требуют кастомной разработки, это сигнал о высоких интеграционных рисках.
Подробнее о том, с чего начинается автоматизация склада как базовый уровень перед роботизацией, - в отдельном материале: там разобраны уровни зрелости ИТ-ландшафта и типичные узкие места, которые нужно устранить до появления роботов.
Типичные ошибки при роботизации склада и как их избежать
Роботизация без нормальной WMS. Робот физически перемещает груз, но не принимает решений о том, что и куда везти. Эти решения формирует WMS. Если система управления складом не ведёт адресное хранение, не формирует задания в реальном времени и не отслеживает остатки на ячейках, роботы просто не получат корректных команд. Внедрение роботов на склад с учётом в Excel или устаревшей WMS без API заканчивается либо остановкой проекта, либо дорогостоящей параллельной автоматизацией.
Выбор вендора по минимальной цене оборудования. Стоимость самого робота - меньшая часть совокупных затрат. Интеграция с WMS, настройка FMS, обучение персонала, техническое обслуживание и замена аккумуляторов через 2-3 года могут составлять 60-80% от цены железа за пятилетний период. Вендор с низкой ценой и слабой сервисной сетью в России создаёт операционные риски, которые проявляются не при покупке, а при первом серьёзном сбое.
Пропуск предпроектного обследования. Несоответствие пола требованиям по ровности, недостаточная высота стеллажей для автоматических систем, отсутствие нормального Wi-Fi покрытия в зонах работы роботов - всё это выясняется либо до проекта, либо в процессе монтажа, когда переделки стоят значительно дороже. Обследование занимает 2-6 недель и многократно окупается.
Игнорирование изменений в операционных процессах. Роботы встраиваются в существующие процессы, а не заменяют их автоматически. Если маршруты комплектации, логика пополнения зон или порядок приёмки не адаптированы под совместную работу с роботами, производительность системы окажется ниже расчётной. Операционные изменения нужно проектировать параллельно с технической интеграцией.
Отсутствие плана масштабирования. Пилот на 3-5 роботах часто реализуется как изолированное решение: своя FMS, своя логика заданий, ручная диспетчеризация. При попытке расширить флот до 20-30 машин эта архитектура не масштабируется без полной переработки. Архитектуру управления флотом нужно закладывать на этапе пилота, даже если первые месяцы она будет работать с избыточным запасом.
Чек-лист: готов ли склад к роботизации
Ответьте «да» или «нет» на каждый пункт. Если ответ «нет» - в скобках указано, что нужно сделать до старта.
Инфраструктура
- Ровность пола соответствует допуску не более 5 мм на 2 м (DIN 18202, уровень 4). Нет - провести шлифовку или наливной ремонт.
- Несущая способность покрытия выдерживает нагрузку от робота с грузом. Нет - заказать инженерное обследование.
- Высота стеллажей и проходы соответствуют габаритам выбранного класса роботов. Нет - уточнить у интегратора минимальные требования.
- Wi-Fi покрытие обеспечивает устойчивый сигнал во всех рабочих зонах. Нет - провести радиообследование и усилить сеть.
- Температурный режим в зонах работы роботов соответствует спецификации оборудования. Нет - уточнить диапазон у вендора.
Процессы и операции
- Операции в пилотной зоне повторяемы и стандартизированы. Нет - описать и стандартизировать процессы до внедрения.
- Поток заданий в зоне достаточен для загрузки роботов (от 200 строк в сутки для AMR-перемещения). Нет - рассмотреть конвейерные решения: подробнее о них в материале про конвейерные и сортировочные системы для склада.
- Процессы пополнения и отбора разделены или могут быть разделены по зонам. Нет - перепроектировать планировку.
ИТ-системы
- WMS ведёт адресное хранение и формирует задания в реальном времени. Нет - начать с внедрения или модернизации WMS.
- WMS поддерживает интеграцию через REST API или другой стандартный интерфейс. Нет - уточнить у поставщика WMS стоимость доработки.
- ERP передаёт данные о заказах в WMS без ручного ввода. Нет - настроить интеграцию ERP-WMS до старта роботизации.
Персонал и финансы
- Есть ответственный за проект со стороны заказчика с полномочиями принимать решения. Нет - назначить до начала предпроектного обследования.
- Бюджет включает не только оборудование, но и интеграцию, обучение и резерв на непредвиденные работы. Нет - пересчитать TCO с учётом всех статей.
- Есть план по переводу или переобучению персонала, чьи функции возьмут роботы. Нет - разработать до масштабирования.
Шкала готовности: 12-14 «да» - можно запускать пилот. 8-11 «да» - нужна подготовка по выявленным пунктам, срок 1-3 месяца. Менее 8 «да» - начать с автоматизации процессов и ИТ-ландшафта, роботизация преждевременна.
Вопросы и ответы
Q1Можно ли внедрять роботов поэтапно, не останавливая склад?
Да, стандартная практика - запуск пилота на одной изолированной зоне с минимальной зависимостью от соседних процессов. Пилот длится 4-8 недель, за это время оцениваются три метрики: производительность на оператора, процент ошибок и время цикла. Решение о масштабировании принимается по факту достижения целевых показателей, а не по истечении срока.
Q2При каком объёме операций роботизация выгоднее найма персонала?
Для AMR-перемещения ориентир - от 200 строк в сутки в две смены при стабильном потоке. Goods-to-person системы становятся экономически обоснованными при объёме от 1000-1500 строк в сутки и высокой оборачиваемости SKU. Ниже этих порогов OPEX на роботов, как правило, превышает ФОТ сопоставимого числа операторов.
Q3Какие изменения в инфраструктуре склада нужны перед внедрением роботов?
Минимальный набор: ровность пола не хуже 5 мм на 2 м, несущая способность покрытия под нагрузку робота с грузом, устойчивое Wi-Fi покрытие во всех рабочих зонах. Для AGV дополнительно нужна разметка или магнитные ленты, для лидарных AMR - чистые проходы без хаотичных препятствий. Конкретный перечень зависит от класса робота и уточняется на предпроектном обследовании.
Q4Как роботы взаимодействуют с WMS и другими ИТ-системами склада?
Схема трёхуровневая: WMS формирует логические задания, FMS распределяет их между роботами и управляет флотом, роботы исполняют команды и возвращают статусы. Связь WMS-FMS строится преимущественно через REST API, связь FMS-роботы - через VDA 5050 или проприетарные протоколы. Если WMS не поддерживает роботизированные задания нативно, интеграция потребует разработки адаптера, что существенно увеличивает стоимость проекта.
Q5Насколько безопасна совместная работа роботов и людей на одной территории?
Современные AMR оснащены лидарами и камерами, которые обнаруживают препятствия и людей в радиусе нескольких метров: робот замедляется в зоне предупреждения и останавливается в зоне безопасности. Коллаборативные зоны совместной работы проектируются отдельно и сертифицируются по стандарту ISO 3691-4. Аварийная остановка предусмотрена как программно, так и аппаратно.
Q6Что входит в полную стоимость владения роботизированной системой?
TCO складывается из нескольких статей: оборудование (обычно 40-50% от пятилетнего TCO), программное обеспечение и лицензии, интеграция с WMS и ERP, техническое обслуживание, замена аккумуляторов через 2-3 года эксплуатации, обучение персонала и обновления ПО. Интеграция и обслуживание в сумме нередко сопоставимы со стоимостью самого оборудования, поэтому оценивать проект только по цене роботов некорректно.